2026年10月15日,丹麦移动机器人企业The Mobile Robot Company通过企业专题新闻介绍其J1600自动托盘搬运车,以及将自主运行与人工控制相结合的产品开发理念。与部分追求完全自主运行的移动机器人方案不同,该企业更加重视自动化设备在复杂现场环境中的适应性,通过允许操作人员随时进行人工干预,改善移动机器人在生产现场和仓库中的实际可用性。
该公司由Emil Hauch Jensen和Odin Kudahl Skovsted于2024年11月创立,其产品主要面向制造业及仓储物流中的托盘搬运场景。公司认为,工业现场与自动化系统设计时假定的标准化环境存在明显差异。仓库货位、通道、工作站及物料运输路线可能随生产计划和订单需求频繁变化,如果自动化设备缺乏足够灵活性,企业往往需要投入额外资源进行调整,影响实际使用效率。
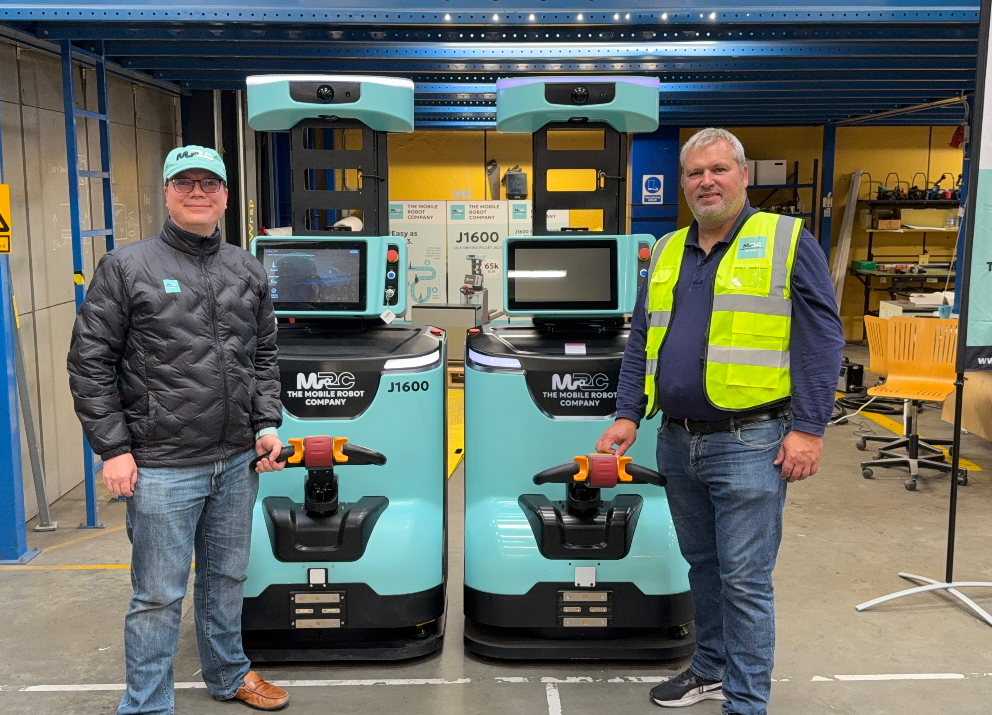
J1600采用接近传统电动托盘搬运车的设备形式,既能够根据预先配置的任务自主运行,也允许现场人员通过熟悉的操纵手柄直接控制设备。在机器人遇到难以处理的情况时,操作人员可以临时接管,完成相应操作后再恢复自动运行。这种设计降低了复杂现场对完全自动化系统的依赖,使车辆能够同时适应自动搬运和人工辅助的工作方式。
企业提出的一个重要思路,是不必为了实现理论上的完全自动化而大幅增加系统复杂程度。在仓储现场,部分任务具有固定路线、重复频率高等特点,适合由机器人自动完成;另一些任务则受到临时障碍物、特殊货物及现场变化影响,需要人员作出快速判断。如果设备能够在自主模式和人工模式之间切换,企业就有机会在不改变所有现有流程的情况下,逐步引入自动化设备。
从技术角度看,双模式自动托盘搬运车需要解决的不仅是自主导航,还包括人工控制优先级、工作模式切换、设备状态识别以及安全控制等问题。机器人在运行过程中必须明确当前由自动系统还是操作人员控制,并通过适当的安全措施防止模式切换造成运行风险。
相较于复杂的整体仓储自动化改造,这类产品具有渐进式部署的商业特点。企业可以优先选择运输频率较高的路线进行自动化,再根据运行效果扩大应用范围。对于中小型制造企业、运营流程经常变化的仓库,以及难以一次性完成全面自动化改造的场所,这种方式具有一定吸引力。
不过,企业提出的技术理念还需要通过更多客户案例验证,尤其是自动任务占比、人工接管次数、运输效率及实际投资回收周期等指标。仅凭产品具备人工接管功能,并不能直接认定其运行效率优于完全自主型AMR。
该企业的发展反映出移动机器人行业正在探索更加务实的产品路线。未来工业车辆自动化市场可能同时存在完全自主运行、人工辅助自动化及传统人工驾驶等多种设备形态。不同方案的竞争重点,将逐渐从自动化程度本身转向实际运营效率和客户使用成本。


 粤公网安备 44010602004352号