- 普通商家
- 深圳欧艾迪科技有限公司
- 主要经营:绝对值编码器、增量编码器、拉绳位移传感器、拉线编码器、直流无刷电机驱动器
- 经营模式:产研销综合服务商 配套件供应商 辅助及安全产品供应商 自动化系统解决方案集成商
- 所在地区:中国 广东省 深圳市
-
在线交谈:


- 电话:400-003-8030
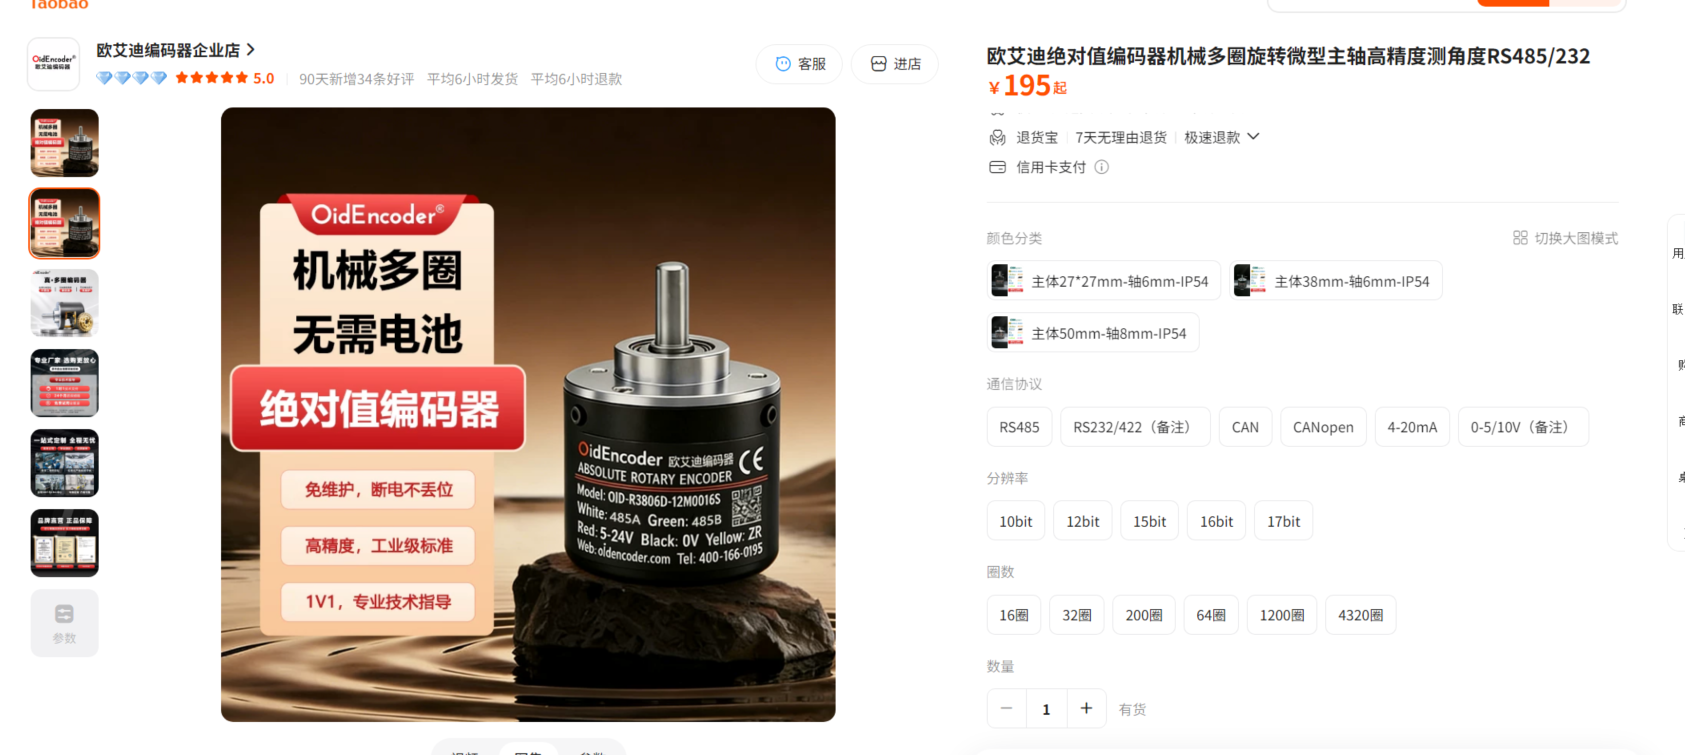
断电后轴被外力转几圈,你的多圈编码器还认得自己在哪吗?
如果你认为:多圈绝对值,就是在单圈角度基础上,多增加几位数据而已那你就错了。
多圈的核心命题其实非常直白:设备断电之后,如果轴被外力转动几圈,重新上电后,编码器还能不能知道自己到底在哪一圈。
绝对值编码器其实分为两个能力层级:
第一层:单圈角度,知道当前在0-360°范围内的具体角度;
第二层:多圈计数,记住历史上一共转过多少个完整圈数。
举一个很直观的场景:机器人关节断电停机,人手直接拖动机械臂来回旋转数圈。重新上电之后,单圈绝对值编码器依旧可以准确输出当前26.5°这个角度,但它完全无法回答一个关键问题:现在是第几圈。缺失圈数信息,整套机构的全局位置就已经失效,这就是Multiturn多圈能力存在的意义。
随着轻薄机器人关节、空心轴电机、模块化伺服大规模普及,设备对多圈编码器提出需求,行业由此演化出三类主流多圈实现路线:机械齿轮、后备电池、能量采集(韦根Wiegand)。
方案一:机械齿轮式多圈
逻辑最为简单直白,依靠多级齿轮机构以机械物理状态保存圈数信息,原理类似机械钟表。转轴转动带动齿轮组联动,不同齿轮的组合对应唯一的圈数编码。即便断电之后,轴被外力任意转动,齿轮的物理状态就锁死了真实圈数,上电读取的就是客观物理位置,不存在计数丢失问题。
优点:真正物理式多圈,断电后轴被动转动也不会错圈;抗干扰能力强,可靠性高,适合安全相关工况。
方案二:后备电池电子多圈
单圈负责读取角度,断电后依靠后备电池维持存储器持续工作,实时累计记录旋转圈数。
优点:结构小巧,可实现很大计圈范围,成本适中。
短板:电池存在寿命限制,低温环境会出现压降失效;设备需要预留电池更换维护渠道;一旦电池耗尽,圈数数据直接全部丢失。
方案三:韦根效应‑能量采集无电池多圈
这是现在机器人行业关注度很高的方案,主打无电池、无齿轮。
工作原理:转轴旋转带动永磁体磁场切换,韦根丝元件依靠磁场变化产生微小脉冲能量,唤醒FRAM非易失存储器,完成圈数的计数与存储;上电后把“单圈角度+累计圈数”合并输出完整多圈位置。
很多宣传会强调“无电池掉电记忆”,但这里需要厘清一个关键点:韦根属于计数累加型多圈,并不是物理编码式多圈。
它可以正常工作的前提:轴每一次完整的旋转动作,都要产生有效韦根脉冲,并且被成功捕捉存储。如果断电状态下,转轴停留在磁场翻转零点附近,发生微小往复抖动、小角度窜动,抖动能量不足以生成有效触发脉冲,计数就不会更新。此时轴物理位置已经改变,但存储器内保存的还是旧圈数,上电就会出现丢圈、错圈,并且编码器自身无法识别该故障。
同时,现场大功率电机、电磁铁带来的外部强磁场,也有可能干扰内部磁场,造成漏脉冲、误计数。
优点:不用电池、没有齿轮背隙,体积轻薄,适配小型关节、空心轴电机;免电池维护。
短板:依赖脉冲累计计数;断电后转轴受重力、外力发生微小摆动窜动,存在错圈风险;不适合起重、高空机构、水利闸门等安全优先级高的设备。
三类多圈方案横向对比
| 方案 | 掉电记忆原理 | 核心优势 | 关键风险 |
| 机械齿轮多圈 | 齿轮物理编码,位置由机械结构确定 | 真实物理绝对位置;断电轴被动转动也不会错圈,安全性高 | 齿轮啮合,高转速下会有一定噪音 |
| 电池式电子多圈 | 电池维持存储器持续计数 | 体积小巧,计圈范围大 | 电池存在寿命,低温压降;电池耗尽即丢失圈数,需要维护 |
| 韦根能量采集多圈 | 旋转产生脉冲能量,FRAM累计存储圈数 | 无电池无齿轮,结构紧凑,免电池维护 | 属于计数累加模式;断电轴微小抖动易丢圈;易受外部磁场干扰 |
选型的现实思考
现在轻量化机器人、模块化伺服都在追求更小的传感器体积,韦根无电池多圈凭借紧凑优势获得大量关注,但选型不能只看“无电池”这个卖点。
1.如果设备断电后,关节、转轴会被外力、重力带动发生摆动、窜动,且机构涉及软限位、防撞、安全联锁,优先选择齿轮式机械多圈绝对值编码器;
2.断电之后转轴完全不会发生被动转动、无高等级安全要求,可以选用韦根能量采集方案;
3.使用电池方案,必须评估整机生命周期内的电池更换维护条件、低温工作环境。
总之:选择多圈绝对值的核心,不是输出位数有多高,而是断电发生外力扰动之后,还能不能知道自己真实的位置。


 粤公网安备 44010602004352号